تجربة نظام تسلا للقيادة الذاتية في شوارع أمستردام
هل نظام القيادة الذاتية الكاملة من Tesla فعلاً جاهز لطرق المدن الأوروبية المزدحمة بالدراجات؟ تجربة حقيقية في أمستردام تكشف نقاط ضعف في التعامل مع الدراجات والتقاطعات واختيار المسارات مع تفاصيل مهمة للسائقين وورلد برس عربي.


هل يستحقّ نظام القيادة الذاتية الكاملة من Tesla، المعروف اختصاراً بـ FSD، كل هذا الحديث عنه، حين يُختبر في مدينةٍ أوروبية مزدحمة بالدراجات مثل أمستردام؟ السؤال ليس نظرياً: هولندا هي أول دولة أوروبية تمنح هذا النظام موافقةً رسمية، وقد توسّع لاحقاً إلى عدّة دول أوروبية أخرى، لكنه ما يزال غائباً عن معظم القارة، وممنوعاً كلياً في الصين حيث تعمل منافسته المباشرة، نظام VLA 2.0 من XPENG، على الطرقات فعلياً منذ فترة. هذا التناقض نظامٌ صيني يقود في الصين وممنوع في أوروبا، ونظامٌ أمريكي معتمد جزئياً في أوروبا وممنوع في الصين كان الدافع وراء تجربةٍ من جزأين: الجزء الأول اختبر XPENG L03 المزوّد بـVLA 2.0 في شوارع أمستردام، والجزء الثاني، وهو موضوع هذا التقرير، اختبر Tesla Model 3 المزوّد بـFSD على الطرقات نفسها، بالسائق نفسه، وبدرجة تحمّل المخاطر نفسها، لضمان مقارنةٍ عادلة قدر الإمكان.
سيارة اختبارٍ بلا عصا إشارة
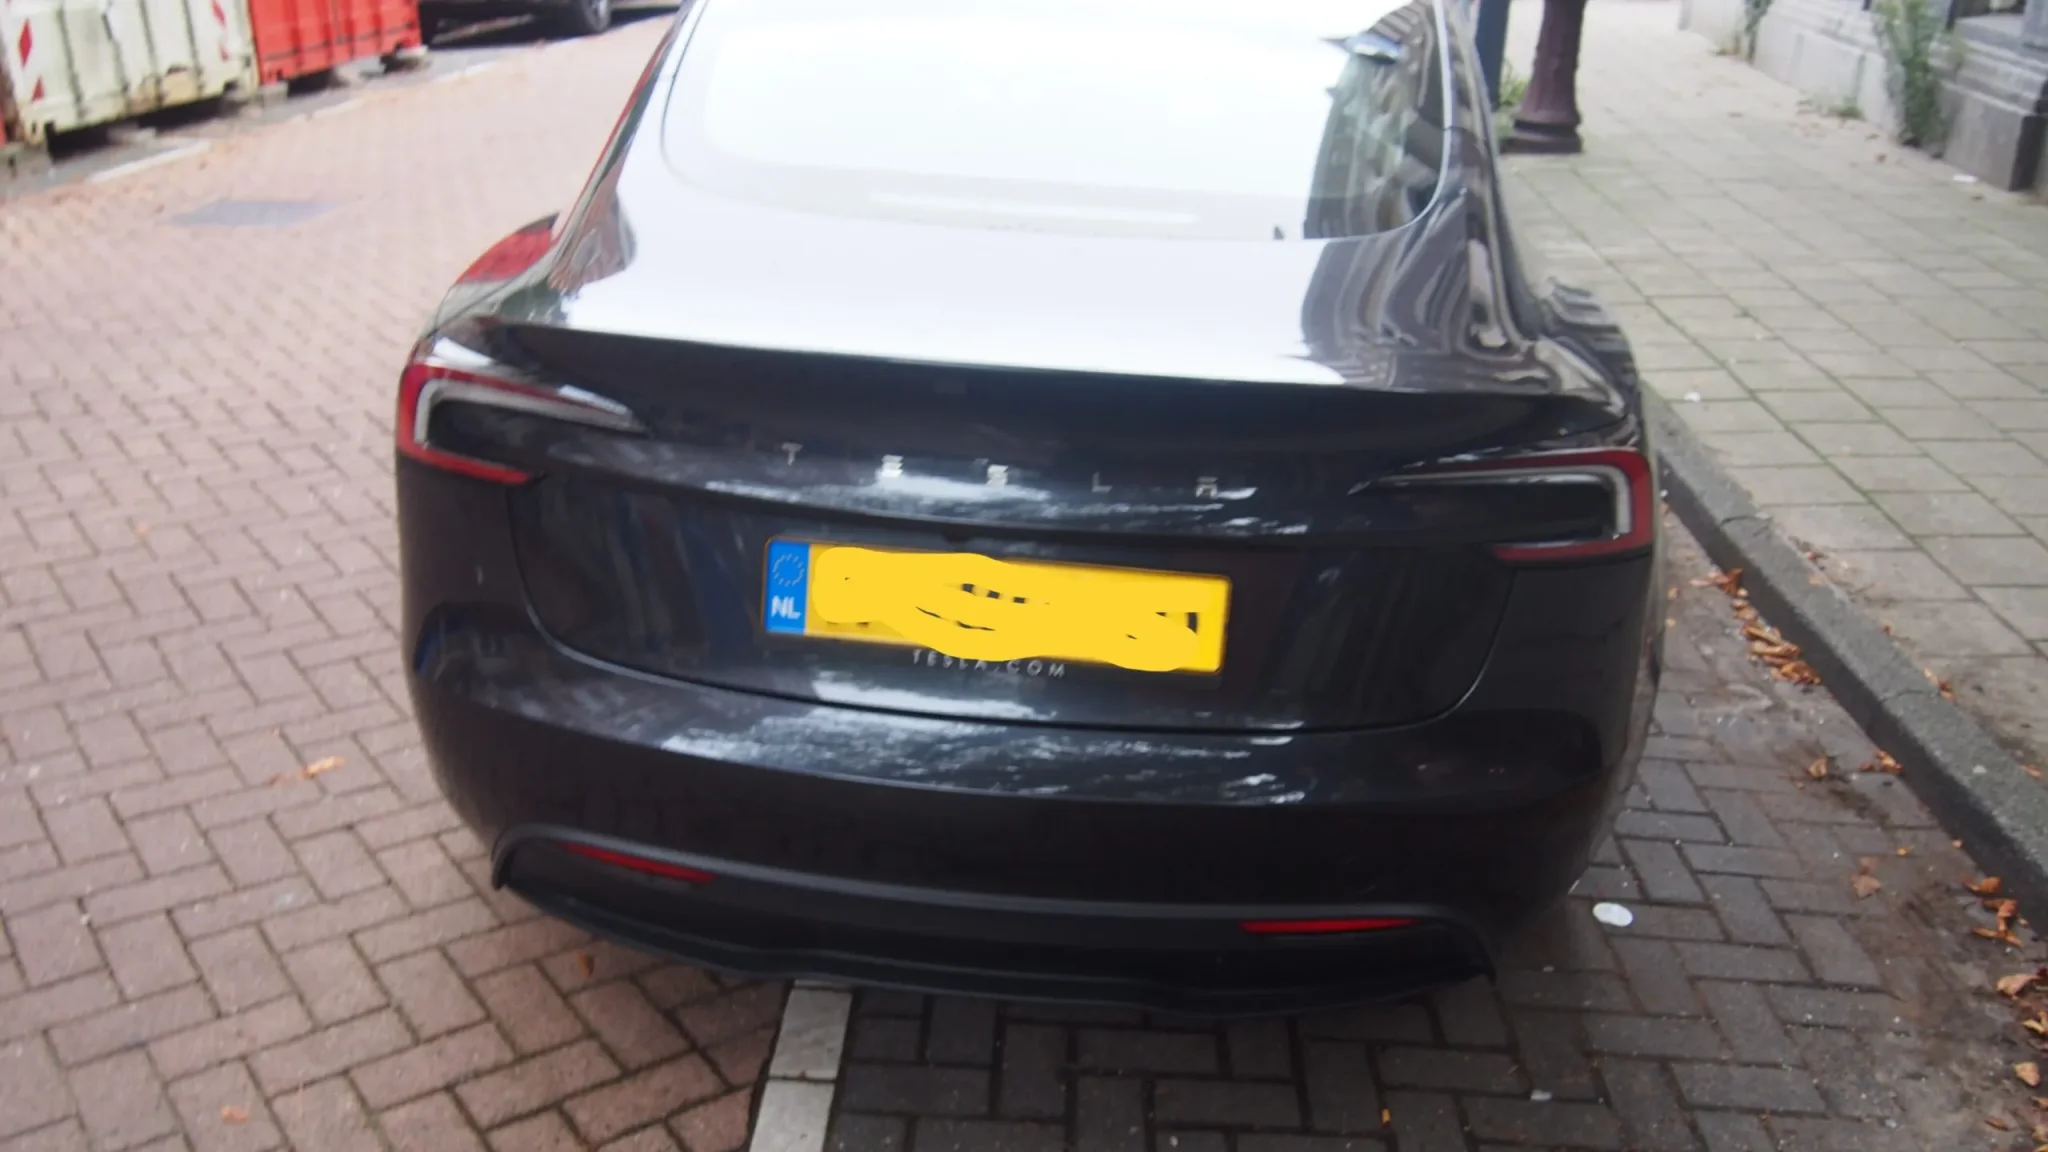
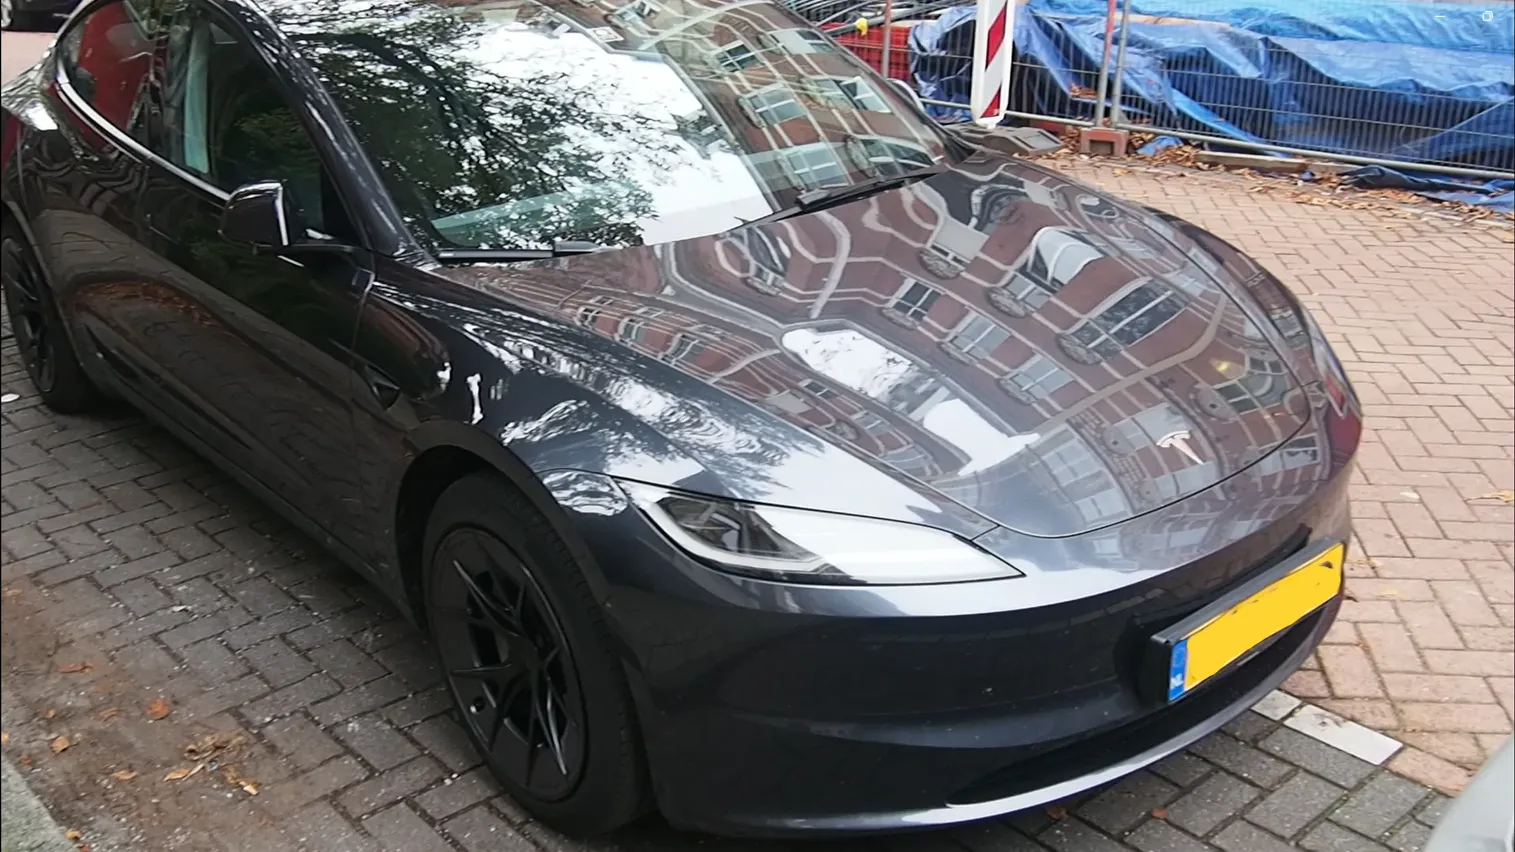
السيارة المستخدمة كانت Model 3 Highland سوداء، من إنتاج مصنع شنغهاي المخصّص للسوق الأوروبية، وتعمل بأحدث نسخة من FSD على منصة العتاد HW4. اللافت أن السيارة لم تكن مركبة اختبارٍ رسمية بل سيارة عميلٍ حقيقي أعارها لفريق XPENG لغرض المقارنة، وهي تفتقر إلى عصا إشارة الانعطاف التقليدية تفصيلٌ بسيط لكنه يعكس فلسفة Tesla في تبسيط لوحة القيادة. خلال التجربة، تسبّبت مشكلاتٌ في الكاميرا في تكرار مسار الاختبار مرتين، وانضم السائق نفسه إلى الجولة الثانية للحفاظ على معيار مقارنةٍ ثابت. جدير بالذكر أن اختبار Tesla جرى في وقتٍ متأخر من اليوم، بعدما خفّت حركة المرور بشكل ملحوظ، وهو ما أثّر لاحقاً في انطباعات الجولة الثالثة.
الدراجات والتقاطعات: نقطة الضعف الأكبر
هنا برز الفارق الأوضح بين النظامين. سلوك FSD مع الدراجات يمكن تلخيصه بعبارةٍ واحدة استخدمها كاتب التقرير نفسه: "ردّ فعل ثم تصحيح". النظام كان يتفاعل أولاً بشكلٍ مفاجئ ثم يُصحّح قراره لاحقاً، فكان يكبح فجأة لدراجاتٍ ما تزال بعيدة، ثم يترك مسافاتٍ فارغة كبيرة بعد الكبح، وفي إحدى المرات توقّف داخل مسار الدراجات نفسه بسبب دراجةٍ قادمة، ما أدّى إلى حجب الطريق أمام دراجةٍ أخرى قادمة من الاتجاه المعاكس. عند التقاطعات، توقّفت السيارة عند إشارةٍ خضراء بسبب راكب مشاة كان يقترب من التقاطع من دون أن يدخله فعلياً، وانتظرت حتى تحوّلت الإشارة إلى حمراء قبل أن تتحرك من جديد وتكرر السيناريو ذاته في تقاطعٍ آخر. كما توقّفت مرةً من دون داعٍ عند إشارةٍ صفراء. ولم تكن هذه التفاصيل عابرة: كانت Tesla السيارة الوحيدة في التجربة التي تلقّت أبواق سياراتٍ أخرى، ويعود ذلك بشكلٍ أساسي إلى سلوكها عند التقاطعات، بل توقّفت في إحدى المرات في منتصف الطريق، حاجبةً خط الترام وعدة مساراتٍ مرورية في آنٍ واحد، وفي مناسبةٍ أخرى توقّفت عند تقاطعٍ جانبي ولم تُعاود التحرّك من تلقاء نفسها.
اختيار المسار: انعطافاتٌ من الحارة الخطأ
مشكلة ثانية تكررت مراراً: اختيار الحارة الخاطئة. دخلت السيارة أكثر من مرة إلى حارةٍ غير صحيحة ونفّذت منها انعطافات، وفي إحدى الحالات دخلت حارة الانعطاف يميناً بينما كان المسار المطلوب يساراً، فاضطر السائق للتدخل وإعادتها إلى حارتها الصحيحة. كما فشلت في اكتشاف جزيرةٍ وسطية مبكراً خلال انعطافٍ في الجولة الأولى، ثم انحرفت بشكلٍ مفاجئ لتفاديها. عند المناورات البطيئة، كرّر نظام التوجيه حركات "انعطاف-تصحيح-انعطاف" المتتالية، ما تسبّب في انزلاقٍ طفيف للإطارات على أرضيةٍ من الطوب المبلّل والزلق وهو ما دفع الكاتب إلى التمنّي بإجراء اختبارٍ مماثل في ظروف الثلج والجليد مستقبلاً للنظامين معاً. ولا يخلو الأمر من مخاطر جانبية: الكبح المفاجئ أمام الدراجات قد يفاجئ سيارةً خلفية غير قادرة على التوقف في الوقت المناسب، وأي اصطدامٍ من هذا النوع سيُحمَّل على الأرجح مسؤوليته للسيارة الخلفية وليس لـTesla وهي نقطةٌ قانونية مهمة يجدر بأي سائقٍ التفكير فيها قبل الاعتماد الكامل على النظام.
أما من ناحية التسارع، فقد بدت Tesla أقل سلاسة من XPENG: كانت تتردد قبل الانطلاق من الوقوف، ثم تندفع فجأة، تُبطئ، وتُسرّع من جديد، ومن دون أن تصل فعلياً إلى السرعة المطلوبة أسرع من منافستها وإن كانت هذه الملاحظة تقديرية إذ لم يُستخدم ساعة توقيتٍ لقياسها بدقة. ومن زاوية تنظيمية، تستطيع Tesla حالياً تجاوز حدّ السرعة القانوني وفق إعدادات المستخدم، لكن لوائح UN DCAS الجديدة قد تُلغي هذه الميزة في أوروبا قريباً، كما تفرض هذه اللوائح إبقاء اليدين على المقود أثناء القيادة داخل المدن.
الركن والمسارات الضيقة: حين يعجز النظام عن إنهاء المهمة
في مسائل الركن، فشل FSD في الدخول إلى أماكن الركن الجانبية والخروج منها ذاتياً في كل المحاولات، واضطر السائق للتدخل في كل مرة، خصوصاً أن أماكن الركن في أمستردام ضيقة أصلاً. في إحدى الحالات، أعلن النظام نجاح عملية الركن رغم أن السيارة كانت لا تزال جزئياً داخل حركة المرور، فأعاد السائق ركنها بنفسه بشكلٍ أقرب إلى الرصيف. أما عند تجاوز العوائق الجانبية، فقد نجحت السيارة أحياناً بترك فراغاتٍ لا تتجاوز بوصةً أو بوصتين، لكن العملية كانت بطيئة ومليئة بالتصحيحات المتكررة، وتمكّنت من إنهائها فقط حين أُتيح لها وقتٌ كافٍ؛ فشلٌ في منتصف المناورة كان سيجعل تدخّل السائق البشري صعباً، خصوصاً أن تصميم السيارة يجعل تقدير زواياها أمراً غير سهل، ما دفع فريق الاختبار لتجنّب الأماكن الضيقة قدر الإمكان تفادياً للعطل.
أما مع نقاط المسار (waypoints)، فقد أخطأتها السيارة أكثر من مرة وحاولت الاستدارة تعويضاً، وفي واقعةٍ واحدة أخطأت النقطة، عادت في حلقة، أخطأتها مجدداً، ثم حاولت سلوك طريقٍ آخر تماماً، ما استدعى تدخّل السائق الذي حذف نقطة المسار وأعاد ضبط الاتجاه قبل إعادة تفعيل FSD. في مرةٍ أخرى توقّفت السيارة في منتصف الطريق بسبب نقطة مسارٍ، حاجبةً حركة المرور. وحذف نقطة المسار لم يكن يعني إعادة تفعيل النظام فوراً؛ فقد كانت السيارة أحياناً تحتاج لثوانٍ عدة قبل استئناف القيادة الذاتية. صحيحٌ أن معظم السائقين يتجنبون أصلاً استخدام نقاط مسارٍ محددة أثناء القيادة اليومية، لكن أهمية الملاحة الدقيقة نحو نقاطٍ محددة تتزايد كلما ارتفع مستوى الاستقلالية الذاتية للمركبة وهذا بالضبط ما تدّعي Tesla السعي إليه.
أعمال الطرق: انحرافٌ فوق الرصيف وسيارة شرطة بلا مخالفة
عند تحويلات أعمال الطرق، اختارت Tesla مساراتٍ خاطئة بشكلٍ متكرر، ما استدعى تدخّل السائق مراراً. في إحدى الحالات، صعدت السيارة فوق الرصيف لتجاوز مركبةٍ متوقفة، وسارت لمسافةٍ معتبرة في الحارة الخاطئة، منتظرةً فجوةً في الرصيف للعودة إلى جانب الطريق الصحيح—وخلال ذلك اقترب ضابط شرطة سائرٌ في حارة السيارة نفسها من دون أن يوجّه أي مخالفة. في واقعةٍ أخرى، تراجعت السيارة إلى الخلف لإفساح المجال أمام معدات بناء قادمة، وهي مناورةٌ قد تكون ضرورية فعلاً على طرقاتٍ أوروبية ضيقة ذات حارةٍ واحدة، كما هو الحال في أجزاء من اليونان. وللمقارنة، فإن نموذج XPENG L03 الأولي لم تكن خاصية الرجوع إلى الخلف مفعّلةً فيه أصلاً، ما يجعل هذه القدرة نقطة تفوّقٍ نسبية لـTesla رغم كل ما سبق.
سائقٌ أمريكيّ وسط أمستردام
الانطباع العام الذي خرج به فريق الاختبار هو أن Tesla تصرّفت "كسائقٍ من وسط أمريكا يحاول التأقلم مع أمستردام"مدينةٌ وُصفت بأنماط مرورٍ أكثر تعقيداً من نيويورك، وأكثر تعقيداً بكثيرٍ من أوستن. بدت السيارة حذرةً بشكلٍ مفرط وعصبية في تعاملها مع البيئة الهولندية، ولم تكن متأقلمةً تماماً مع ظروف الطرق والمرور المحلية، وإن كان من الممكن أن تشعر بارتياحٍ أكبر في سياقاتٍ مرجعية مختلفة أقرب إلى الطرق الأمريكية المفتوحة. بالفعل، حُكم على FSD بأنه خيارٌ جيد للطرق المفتوحة قليلة العوائق، وشعر الكاتب أن النسخة الأحدث كانت أفضل من تلك التي جرّبها في الولايات المتحدة قبل أشهر قليلة. لكن أمستردام، بما تحمله من دراجاتٍ وتقاطعاتٍ وأماكن ركنٍ ضيقة وأعمال طرقٍ متفرقة، بقيت سيناريو قيادةٍ متطرفاً كشف حدود النظام بوضوح، خصوصاً في الجولة الثالثة حين خفّت حركة المرور وبدت السيارة أكثر سلاسة لمجرد أنها توقفت وتسارعت مرّاتٍ أقل وهو مؤشرٌ على أن أداء FSD يتغيّر بشدة تبعاً لكثافة البيئة المحيطة لا بفضل تحسّنٍ حقيقي في المنطق القيادي نفسه.
فهل يستحق التحديث الثقة الكاملة في مدينةٍ كأمستردام؟ الإجابة، بعد كل ما سبق، لا. ننصح لمن يملك السيارة فعلاً ويرغب في تجربة FSD بالاقتصار على الطرق المفتوحة وتفادي المدن الكثيفة بالدراجات والتقاطعات المعقدة وأماكن الركن الضيقة، مع إبقاء اليد على المقود دوماً كما تفرض لوائح UN DCAS القادمة أصلاً. من يريد الاطلاع على مواصفات السيارة نفسها يمكنه مراجعة صفحة Model 3 الرسمية لدى Tesla، أما من يريد مقارنةً أعمق بين النظامين فالجزء الثالث من هذه السلسلة، إلى جانب فيديو الاختبار الأول الخاص بـXPENG L03، يستحقان المتابعة قبل اتخاذ أي قرار.
أخبار ذات صلة
• آبل تُعدّل صلاحيات الوصول للقرص الصلب لمنع تجاوزات برمجيات الذكاء الاصطناعي
إطلاقات فضائية متتالية: SpaceX تُنجز ثلاث مهمات و Rocket Lab تحقق عقداً ضخماً
رسالة نابليون السرية: الذكاء الاصطناعي يفكّ شيفرة رسالة عمرها 217 سنة