تقنية CORTEX تحمي الأقمار الصناعية من الاصطدامات الفضائية
مع تزايد الأقمار الصناعية في مدار الأرض وازدياد المخاطر، طوّر باحثون نظام CORTEX لتوجيه مركبات الصيانة بأمان واقتصاد في الوقود، مع قدرة اتخاذ قرارات مستقلة لتجنب التصادمات وحماية المعدات الحساسة في الفضاء.


يدور حول الأرض حالياً ما يقارب 20,000 قمر اصطناعي، وأكثر من 3,500 منها إما معطّل أو لا يبثّ إشارة تدلّ على وجوده. في هذا الزحام يصبح كل اقتراب بين مركبتين فضائيتين مخاطرة، فكيف تقترب مركبة صيانة من قمر اصطناعي دون أن تصطدم به، وماذا تفعل إذا تعطّل محرّكها في منتصف الطريق؟ هذا ما تحاول الإجابة عنه منظومة جديدة اسمها CORTEX طوّرها باحثون في جامعة إلينوي أوربانا-شامبين واختبروها.
لماذا يقلق ازدحام المدار الأرضي المنخفض؟
ارتفع عدد الأجسام المرصودة في المدار الأرضي المنخفض (LEO) من نحو 13,700 جسم في 2019 إلى أكثر من 24,000 جسم في 2025. وبعض هذه الأجسام أقمار «زومبي»، أي مركبات لا تتواصل مع أحد ولا يُعرف موقعها إلا بالرصد.
وللتجمّعات الكبيرة من الأقمار الاصطناعية هامش أمان مدمج يساعد على تحمّل فقدان قمر منها. لكن الاصطدام نفسه يولّد حطاماً يرفع احتمال اصطدامات أخرى. وتصف متلازمة كيسلر هذا السيناريو، إذ يتسبب حطام الاصطدام الأول في سلسلة متتالية من الاصطدامات.
وتنعكس هذه الكثافة على حاجة المدار إلى الخدمة. فمع تزايد الأصول الموجودة في المدار يزداد الطلب على الفحص والصيانة والتجميع والحدّ من الحطام. ويرى مؤلفو ورقة CORTEX أن عمليات الالتقاء والاقتراب (Rendezvous and Proximity Operations، واختصارها RPO) تتحوّل من مهمات استعراضية مصمّمة لحالة بعينها إلى مهمات روتينية. وجاء في الورقة: «تتحوّل عمليات الالتقاء والاقتراب من مهمات استعراضية مصمّمة خصيصاً، مثل مركبات تمديد المهمة (Mission Extension Vehicles) من Northrop Grumman ومهمة Tianyuan–1 الصينية ومهمة ADRAS-J من Astroscale، إلى مهمات روتينية بسبب نمو الأصول الموجودة في المدار وما نتج عنه من طلب على الفحص والصيانة والتجميع والحدّ من الحطام».
وكان الالتحام في الفضاء يعتمد تقليدياً على حلول مصمّمة خصيصاً لكل حالة، ومنها الالتحام بمحطة الفضاء الدولية.
ما الذي تفعله CORTEX؟
الاسم اختصار لعبارة «Convex Optimization for Rendezvous Trajectory EXecution»، وهي إطار عمل مستقل لتصميم مسار الاقتراب القريب وتوجيه المركبة فيه. يعمل الإطار في ظل شكوك في الاستشعار وفي التشغيل (الدفع) وفي الديناميكا.
والمرحلة التي يستهدفها هي الأخطر. يقول مؤلفو الورقة: «من بين مراحل RPO، يُعدّ الالتقاء القريب، حيث تحدّد المركبة الخادمة محاور منفذ الالتحام وتقترب من العميل، مرحلة بالغة الحساسية للسلامة. ويجب أن يستوفي قيوداً تشغيلية صارمة (مثل مناطق الحظر وممرات الاقتراب وقيود عادم المحركات وخط الرؤية والإضاءة والكسوف) في ظل سلطة تشغيل محدودة وملاحة نسبية غير مثالية».
ويُستخدم لذلك أسلوب الأمثلية المحدبة (Convex Optimization) لحساب المسارات وأوامر المحركات للوصول إلى حالة الالتحام بأقل وقود. وقد تحمي مناطق الحظر معدات حساسة في الهدف، كأجهزة الاستشعار أو الهوائيات.
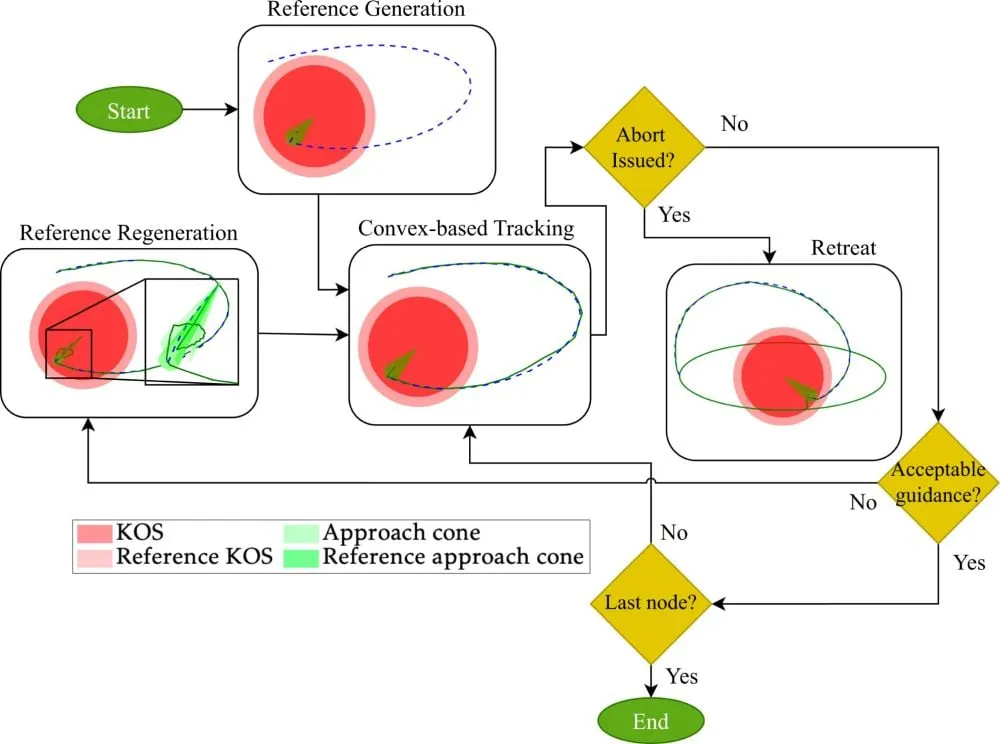
وتحدّد الورقة أربعة أهداف: «أهداف CORTEX هي: (1) تقليل استهلاك الوقود والوقت، (2) ضمان أن تتم مرحلتا الدوران حول الهدف والاقتراب النهائي بالكامل في ضوء الشمس، (3) تجنّب منطقة الحظر خلال مرحلة الدوران، (4) استيفاء قيد ممر الاقتراب وتجنّب ارتطام عادم المحركات بالهدف خلال الاقتراب النهائي».
سبب التركيز على ضوء الشمس أن المركبات تُرصد وتُناور على أفضل وجه خلال نوافذ الإضاءة الشمسية. وتبني المنظومة على أطروحة الدكتوراه لـ Wijayatunga في تصميم المسارات والتوجيه بالأمثلية المحدبة. وهي ليست العمل الوحيد في الفكرة، فقد أضافت إليها نوافذ ضوء الشمس وخيار إعادة التخطيط بدلاً من الاكتفاء بالإلغاء. وجاء في تصريح لـ Wijayatunga: «أردت أن أنقل الفكرة نفسها إلى تطوير CORTEX وأوسّعها، مع مراعاة نوافذ ضوء الشمس حتى لا نضطر إلى العمل في الظلام. هذا، وبنية إعادة التخطيط مقابل الإلغاء، أمران جديدان في CORTEX».
ماذا يحدث حين تسوء الأمور؟
يقدّم Wijayatunga، وهو المؤلف الرئيس للبحث وعضو هيئة التدريس الجديد في هندسة الطيران والفضاء بكلية Grainger للهندسة في الجامعة، الحجة لاستقلالية المركبة. فبسبب تأخر الاتصال بين الأرض والمدار المنخفض، لا يمكن انتظار قرار المحطة الأرضية. وجاء في تصريحه: «يجب أن تكون هذه المركبات قادرة على تتبّع مسارات الأجسام غير المتعاونة بشكل مستقل، وأن تتخذ كذلك قرارات المتابعة أو الإلغاء دون انتظار قرار الأرض».
وعند الانحراف الكبير عن المسار المخطط، تعيد المنظومة التخطيط وتعاود الاقتراب. أما إذا كان انتهاك منطقة الحظر شديداً، فإنها تعيد المركبة الخادمة إلى مدار آمن سلبياً. وتأخذ في حسابها كذلك الحالات التي لا تستطيع فيها المحركات العمل. وجاء في تصريح لـ Wijayatunga: «لدى CORTEX تصميم للمسار وتوجيه، فإذا انحرفت انحرافاً كبيراً عن مسار مهمتك المخطط، يعيد المسار ويعاود الاقتراب، إلا إذا كنت في انتهاك شديد لمنطقة الحظر، وفي هذه الحالة يعود إلى مدار آمن سلبياً. إنها خوارزمية للتعافي من غير المتوقع. جرّبنا حالات يُفترض فيها أن تستخدم المحركات، لكنك لا تستطيع لأي سبب. وكانت CORTEX شديدة المتانة في ذلك».
كيف اختُبرت المنظومة؟
نمذج الباحثون سيناريو لما يسمّى الخدمة والتجميع والتصنيع في المدار (ISAM)، وفيه جسم فضائي عميل (CSO) في المدار الأرضي المنخفض. ويختبر السيناريو الاقتراب المستقل منه وخدمته وفحصه. وتستخدم المركبة الخادمة منظومة توجيه وملاحة وتحكّم (GNC) في عمليات الاقتراب. ويمثّل هذا السيناريو حالة خدمة يُتوقع أن تصبح شائعة مستقبلاً.
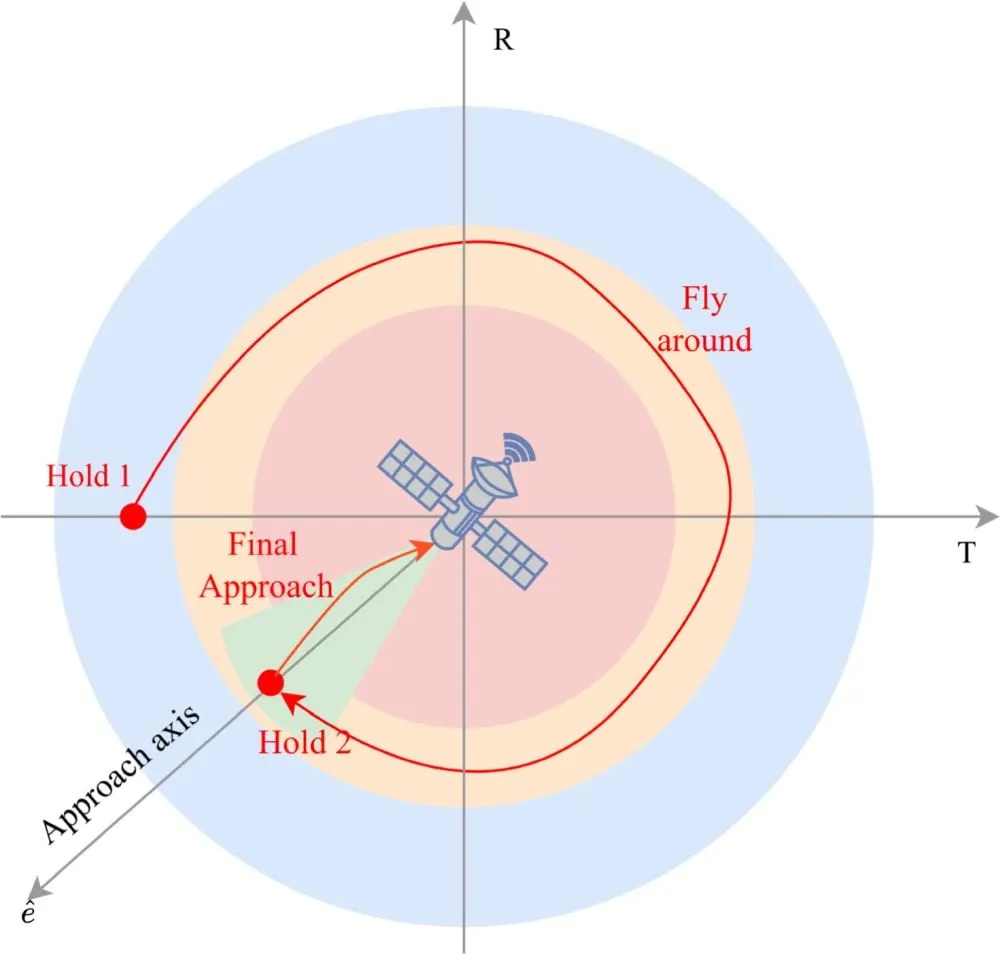
ويتضمن السيناريو نقطتي توقف تتيحان للمركبة الخادمة أن تتوقف وتعيد تقييم موقعها النسبي. تبدأ من إحداهما مرحلة الدوران حول الهدف، ومن الأخرى مرحلة الاقتراب النهائي. وتسمح هاتان النقطتان بالتوقف أثناء الكسوف.
وأُدخلت في الاختبارات اضطرابات مدارية غير متوقعة وخلل في تشغيل المحركات، وأخطاء أخرى تمثّل العواصف الشمسية وأخطاء الدفع. وخلصت الورقة إلى أنه «في جميع الحالات، إما أن الإطار تعافى بنجاح مع احترام قيود السلامة، وإما أنه نفّذ انسحاباً آمناً قبل دخول مناطق غير آمنة».
وشملت بعض اختبارات العتاد الانسحاب بعد انتهاك ممر الاقتراب، وشمل بعضها الآخر التعافي ومواصلة المهمة. وجاء في تصريح لـ Wijayatunga: «في بعض اختبارات العتاد، إذا انتهكت المركبة الخادمة ممر الاقتراب فإنها تغادر منطقة الحظر وتنسحب إلى موضع آمن، وفي اختبارات أخرى تستطيع المركبة الخادمة أن تتعافى وتواصل مهمتها».
هل جرّب أحد الاقتراب من جسم لا يتعاون؟
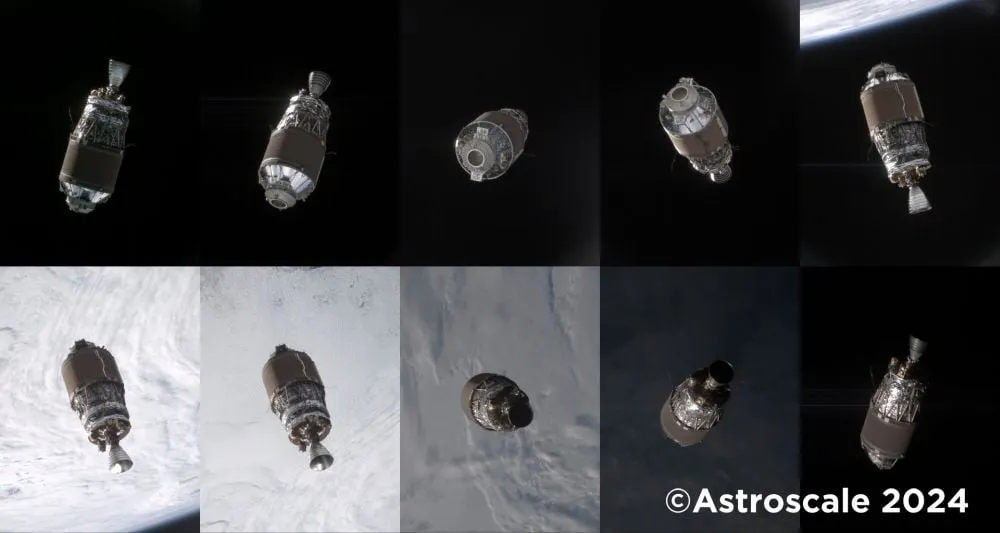
المهمة الأقرب إلى هذه الفكرة هي ADRAS-J من Astroscale، وقد أطلقتها وكالة استكشاف الفضاء اليابانية في 2024. وفي هذه المهمة ناورت المركبة إلى مسافة 50 متراً من مرحلة صاروخ مستهلكة عُوملت كهدف غير متعاون. وحلّقت حول الجسم والتقطت له صوراً من زوايا متعددة، مستخدمة أجهزة استشعار وملاحة مستقلة. وقد أظهرت المهمة إمكان الاقتراب من حطام فضائي غير متعاون.
أما CORTEX فمنشورة في مجلة Acta Astronautica، ويمكن الاطلاع على الورقة البحثية. والسؤال الذي يقوم عليه العمل، كما صاغه Wijayatunga: «افترض أن محركك تعطّل، أو واجهت اضطرابات مدارية عالية الرتبة تدفعك بعيداً عن مسارك المخطط. في هذه الحالات، كيف تتخذ تلك القرارات؟».
أخبار ذات صلة
وكيل Meta الذكي Muse يصل إلى ساعات Apple Watch وWear OS
N-able توقف خدمة الوصول البعيد بعد كشف عشرات الثغرات الأمنية
روبوت يبني هيكلاً في الفضاء بمفرده للمرة الأولى