روبوت يبني هيكلاً في المدار بلا تحكم بشري
روبوت ينجح للمرة الأولى في تجميع هيكل عاكس في المدار من دون تحكّم بشري، في خطوة تمهّد لبناء هياكل فضائية هائلة. لكن ضيق الوقت حال دون إكماله، لتبقى أمام الروبوتات تحديات كبيرة قبل تشييد مرايا ومصفوفات شمسية عملاقة.


أنجز روبوت في المدار تجميع هيكل لهوائي عاكس من دون تحكّم بشري، في تجربة نفّذها فريق من Caltech بتمويل من DARPA. لكن الروبوت لم يُكمل الهيكل الشبكي (Truss) الذي كُلّف ببنائه، لأن الوقت المتاح لم يكفِ.
وقال Sergio Pellegrino، أستاذ هندسة الطيران والفضاء والهندسة المدنية في Caltech: «هذه هي المرة الأولى التي يُبنى فيها هيكل في الفضاء بشكل مستقل».
ماذا بنى الروبوت في المدار؟
التجربة اسمها ASTRA، وهي اختصار لـ Autonomous In-Space Tensioned Reflector Assembly. يبلغ عرض الهيكل الذي جُمّع في المدار 1.4 متر (4.5 قدم)، وتتكوّن مواده من غشاء Kapton العاكس وأنابيب من ألياف مركّبة ووصلات من الألمنيوم.
وحملت الحمولة قسمين جاهزين من الهيكل الشبكي، وذراعاً روبوتية، وأجزاءً لبناء ما تبقّى منه في الفضاء. والتقط الروبوت المكوّنات ووضعها في مواضعها وجمّعها على لوحة تجميع.
وكان على المهندسين إدارة العملية من الأرض عبر نوافذ اتصال لا يتجاوز مجموعها 15 دقيقة يومياً، يرسلون خلالها الأوامر ويراقبون الروبوت. أما العمل نفسه فنفّذه الروبوت من دون تحكّم بشري.
كيف وصلت التجربة إلى المدار؟
بدأ فريق Pellegrino بتحديد المهمة، ثم اختبر العتاد في مختبر. بعد ذلك شحن حمولة ASTRA إلى شركة Momentus, Inc. لدمجها في المركبة Vigoride 7. وانطلقت المركبة في 30 مارس مع حمولات أخرى على متن مهمة المشاركة في الإطلاق Transporter-16 التابعة لـ SpaceX.
وتمثّل ASTRA المرحلة الثالثة من مشروع أكبر تموّله DARPA. وصدرت بيانات عن Caltech وDARPA بشأن التجربة في 5 نوفمبر.
لماذا لم يكتمل الهيكل؟
حالت قيود الوقت دون أن يبني الفريق أقساماً إضافية من الهوائي أو يُنهي الهيكل الشبكي. الفريق واجه مشكلات خلال التجربة، أبرزها ضيق الوقت، ووصف ما صادفه بأنه «مفاجآت صغيرة».
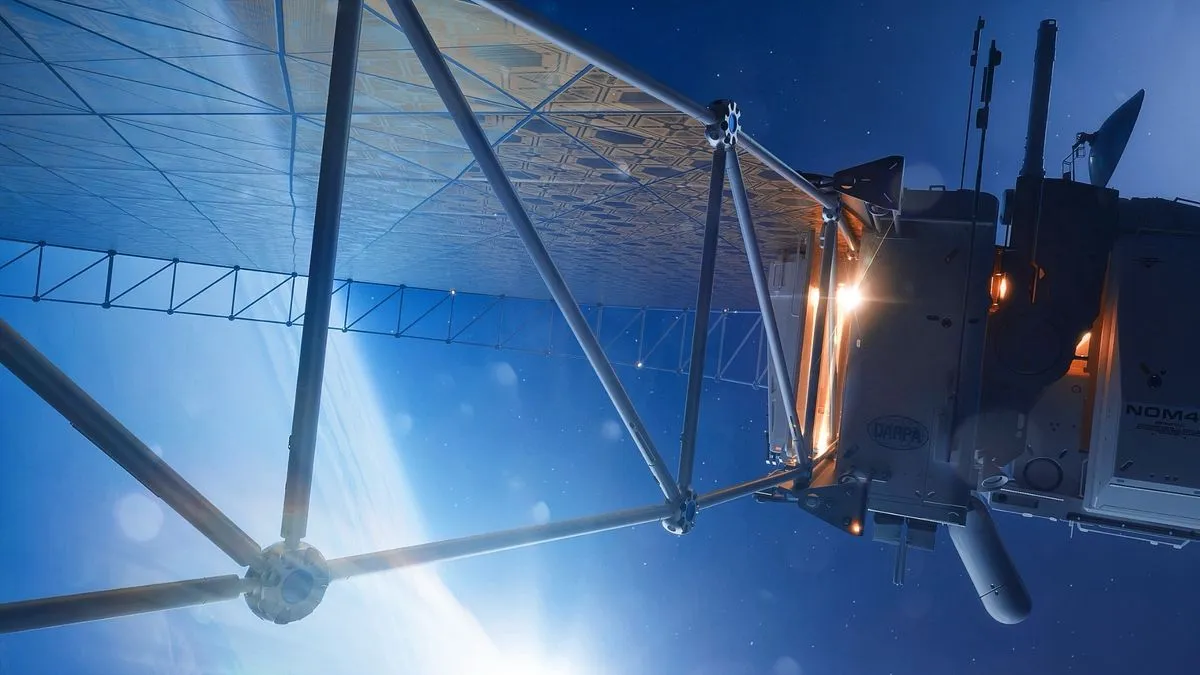
وكانت التجربة عرضاً تجريبياً يهدف إلى مساعدة الباحثين على اكتشاف العقبات قبل السعي إلى أهداف أكبر. وقال Pellegrino: «كان تطوير حمولة بهذا التعقيد في مدة زمنية قصيرة جداً عملاً ضخماً بالنسبة إلى فريقنا الصغير».
ما الهدف الأبعد من تجميع الهياكل في الفضاء؟
تندرج ASTRA ضمن برنامج NOM4D لدى DARPA، وهو اختصار لـ Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design. وقال مدير البرنامج Andrew Detor: «هدف NOM4D هو إتاحة بناء هياكل كبيرة جداً في الفضاء بكفاءة وبشكل قابل للتوسّع».
وحدّد Detor المقصود بالكِبَر قائلاً: «أعني بـ"الكبيرة جداً" مئات الأمتار أو كيلومترات. لا يمكن اليوم تحقيق شيء يقترب من هذا الحجم».
ويرى Pellegrino أن هذا العمل مفيد في مجالات عدة، إذ قال: «يمكن أن يكون هذا العمل مفيداً ليس فقط لعلم الفلك والفيزياء الفلكية، بل أيضاً للاتصالات ولمجالات أخرى، مثل بناء مصفوفات شمسية كبيرة جداً لطاقة الفضاء الشمسية». ويأمل أن تبني الروبوتات يوماً مرايا أكبر للتلسكوبات وهياكل متقدمة للتلسكوبات الراديوية.
ويدعم NOM4D كذلك مشروعاً في University of Illinois Urbana-Champaign على متن محطة الفضاء الدولية، يهدف إلى تصليب أنابيب الكربون في المدار.
ما الذي يقيّد حجم ما يُرسل إلى الفضاء اليوم؟
تحدّ أغطية الصواريخ الأنفية، وهي المخروط الذي يحمي الحمولات أثناء الإطلاق، من حجم ما يمكن إرساله إلى الفضاء. أما الهياكل المبنية في المدار فيمكن أن تمتد عملياً بلا حدّ، رهناً بالقيود الهندسية والتمويلية. ولهذا يقول المؤيدون إن التجميع الروبوتي خارج الأرض قد يكون ثورياً.
ومن المتوقع أن يزداد الطلب على المركبات الفضائية مع تجميع شركات كوكبات ضخمة من الأقمار لاتصالات الهاتف المحمول وحوسبة الذكاء الاصطناعي واستخدامات أخرى. وفي سياق متصل، جمعت الشركات الناشئة في قطاع الفضاء حول العالم مبلغاً قياسياً بلغ 20.8 مليار دولار في الربع الثالث من 2026.
للمزيد، يمكن مراجعة بيان Caltech عن التجربة وبيان DARPA عن برنامج NOM4D.
لكن المسافة بين هيكل عرضه 1.4 متر وبنية تمتد مئات الأمتار أو كيلومترات ما زالت كبيرة، وقد أقرّ Detor نفسه بأن شيئاً بهذا الحجم لا يمكن تحقيقه اليوم. والسؤال الذي تتركه التجربة هو هل تتمكن الروبوتات من إكمال هيكل كامل في المدار ضمن الوقت المتاح.
أخبار ذات صلة
وكيل Meta الذكي Muse يصل إلى ساعات Apple Watch وWear OS
N-able توقف خدمة الوصول البعيد بعد كشف عشرات الثغرات الأمنية
Adobe تضيف وكلاء ذكاء اصطناعي وأدوات إبداعية جديدة لمنتجاتها